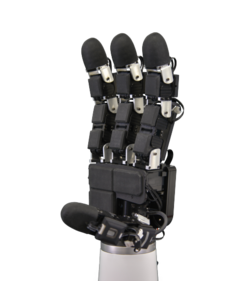
एक robot के सामने मेज पर रखी strawberry है। Camera उसे देख सकता है, उसका आकार पहचान सकता है और AI यह अनुमान लगा सकता है कि वह strawberry है। लेकिन जैसे ही robotic hand उसे उठाने लगेगी, एक दूसरी समस्या सामने आएगी: कितना दबाव लगाया जाए?
बहुत कम force होगा तो strawberry हाथ से फिसल सकती है। बहुत ज्यादा force होगा तो नाजुक फल दब सकता है। इंसान यह फैसला केवल आंखों से नहीं करता। उंगलियों और त्वचा से मिलने वाला tactile feedback grip को लगातार adjust करता है।
Robotics में इसी missing sense को देने की कोशिश Electronic Skin यानी E-Skin कर रही है। यह ऐसी flexible sensor technology है जिसे robot की उंगलियों, हाथ, arms या body surface पर लगाया जा सकता है। इसका काम सिर्फ यह पता लगाना नहीं कि किसी वस्तु ने robot को छुआ है, बल्कि pressure, force, deformation और कई designs में slip या texture जैसी जानकारी को भी detect करना है। (science.org)
Electronic Skin क्या है?
Electronic Skin या e-skin ऐसे electronic sensors और flexible materials का system है जिसे biological skin की कुछ sensing capabilities की नकल करने के लिए बनाया जाता है। इसका उद्देश्य मशीन को touch से जुड़ी physical information को digital signals में बदलने देना है।
इसे robot की artificial skin समझना आसान है, लेकिन यह सिर्फ ऊपर चिपकाई गई protective layer नहीं होती। इसके अंदर छोटे-छोटे sensing elements यानी tactile sensors होते हैं। जब किसी surface पर pressure पड़ता है, sensor की electrical property बदलती है और electronics उस बदलाव को measurable signal में बदल देते हैं।
अलग-अलग e-skin designs अलग physical principles इस्तेमाल करते हैं। Capacitive, resistive, piezoelectric, triboelectric और transistor-based approaches पर research हो रही है। इसलिए “electronic skin” किसी एक material या एक sensor का नाम नहीं, बल्कि technologies के पूरे परिवार का नाम है। (nature.com)
Robot को touch की जरूरत क्यों पड़ती है?
Computer vision robot को बताती है कि सामने क्या है और वह कहां मौजूद है। लेकिन camera आम तौर पर यह सीधे नहीं बताता कि robotic fingers और object के बीच contact force कितना है।
यही फर्क delicate manipulation में बहुत महत्वपूर्ण हो जाता है। एक robot को glass, egg, fruit, कपड़ा या किसी medical object को पकड़ना हो तो केवल object पहचानना पर्याप्त नहीं है। उसे interaction के दौरान यह भी जानना पड़ता है कि वस्तु उसके हाथ में स्थिर है या धीरे-धीरे फिसल रही है।
Research में tactile sensing को robotic manipulation के लिए महत्वपूर्ण माना गया है, खासकर normal force और shear force को real time में अलग पहचानने के लिए। इससे robot fragile objects को crush किए बिना पकड़ने और slipping को detect करने में मदद पा सकता है। (science.org)
Robot किसी वस्तु को छूकर pressure कैसे पहचानता है?
मान लीजिए robot की fingertip पर एक flexible pressure sensor लगा है। जब finger किसी object को छूती है, sensor की structure थोड़ी deform होती है। इस deformation के कारण electrical signal में बदलाव आता है। Electronics उस signal को pressure या force से संबंधित data में convert कर सकते हैं।
अगर robot की पूरी fingertip पर sensors की array लगी हो, तो केवल “touch हुआ” इतना नहीं पता चलता। System यह भी देख सकता है कि contact कहां हुआ और अलग-अलग sensor points पर signal कितना बदल रहा है। इस तरह एक pressure map तैयार किया जा सकता है।
पुरानी और नई research में ऐसे tactile systems विकसित किए गए हैं जो contact pressure के साथ उसकी location और direction तक detect कर सकते हैं। (pmc.ncbi.nlm.nih.gov)
Pressure और Slip में क्या अंतर है?
Robot के लिए केवल दबाव महसूस करना पर्याप्त नहीं है। उसे यह भी पता होना चाहिए कि object उसकी grip के अंदर खिसक रहा है या नहीं।
इसे अपने हाथ से समझिए। अगर आप कोई smooth glass पकड़ते हैं और वह धीरे-धीरे नीचे सरकने लगे, तो आपकी त्वचा को बहुत छोटे mechanical changes महसूस होते हैं। आपका nervous system इस information के आधार पर grip force बढ़ा देता है।
Robotic tactile sensors इसी तरह के संकेत पकड़ने की कोशिश करते हैं। Pressure sensor बता सकता है कि contact कितना मजबूत है, जबकि specialized tactile structures surface movement, shear force या micro-vibrations से slip का संकेत निकाल सकते हैं। Research में artificial robotic skin ने sliding motion और surface microstructure को तेजी से detect करने का प्रदर्शन किया है। (pmc.ncbi.nlm.nih.gov)
Quantum Tunneling Sensor क्या है?
Electronic skin में इस्तेमाल होने वाली सभी technologies एक जैसी नहीं हैं। Touchlab जैसी companies quantum tunneling आधारित tactile sensing पर काम कर रही हैं। इस approach में conductive materials के बीच बहुत छोटा gap या mechanically बदलने वाला interface होता है। Mechanical pressure बदलने पर tunneling current में बदलाव आता है, जिसे sensor tactile information में बदल सकता है।
Quantum tunneling को यहां quantum physics के उस phenomenon के रूप में समझ सकते हैं जिसमें electron ऐसी energy barrier को पार कर सकता है जिसे classical physics में पार करना संभव नहीं माना जाता। Practical sensor में इस effect का उपयोग mechanical deformation को electrical signal में बदलने के लिए किया जा सकता है।
Touchlab अपने tactile sensing platform को pressure, force और incipient slip detection के लिए position करता है और high-frequency readout की क्षमता बताता है। कंपनी का दावा है कि उसके sensors को robot surfaces पर thin, conformable layer के रूप में लगाया जा सकता है। (touchlab.io)
हालांकि यहां एक जरूरी सावधानी है: quantum tunneling आधारित e-skin अभी emerging technology है। इसे हर robotic system के लिए established industry standard मानना सही नहीं होगा। अलग manufacturers और research groups अलग sensing principles इस्तेमाल कर रहे हैं।
Electronic Skin के अंदर sensor कैसे काम करता है?
एक basic tactile sensing system को चार हिस्सों में समझा जा सकता है।
1. Mechanical layer
सबसे ऊपर flexible या soft material हो सकता है जो object के contact और deformation को sensor तक पहुंचाता है। कुछ designs में human skin की surface structure से inspiration लेकर micro-patterns बनाए जाते हैं।
2. Sensing element
यह वह हिस्सा है जिसकी electrical property mechanical stimulus के साथ बदलती है। Sensor के प्रकार के अनुसार resistance, capacitance, voltage, current या दूसरे electrical parameters में बदलाव हो सकता है।
3. Signal processing
Raw sensor signal हमेशा सीधे उपयोगी information नहीं होता। Electronics उसे amplify, filter और digitize कर सकते हैं ताकि controller pressure या slip जैसे features निकाल सके।
4. Robot control
अंत में tactile information robot के control system तक पहुंचती है। अगर sensor slip detect करता है, controller robotic fingers का force बदल सकता है। यही closed-loop control है—robot action करता है, sensor result देखता है और action को फिर adjust करता है।
क्या robot इंसान की तरह touch महसूस कर सकता है?
अभी पूरी तरह नहीं। Human skin केवल pressure नहीं महसूस करती। इसमें touch, vibration, temperature, stretch और दूसरे sensory signals के लिए अलग-अलग receptors और complex neural processing होती है।
Electronic skin में researchers इन capabilities को अलग-अलग sensors के जरिए reproduce करने की कोशिश कर रहे हैं। कुछ systems pressure और bending detect करते हैं, कुछ temperature या proximity जोड़ते हैं और कुछ slip तथा texture जैसी dynamic information पर focus करते हैं।
2026 की एक npj Flexible Electronics study में researchers ने pressure और bending sensors के साथ temperature तथा non-contact proximity sensing को एक flexible multimodal e-skin platform में integrate किया और robotic gripper में इसका demonstration किया। (nature.com)
इसलिए future robot की “skin” एक single sensor नहीं बल्कि अलग-अलग sensing layers का network हो सकती है।
AI और Tactile Sensing साथ मिलकर क्या करते हैं?
Sensor data खुद में सिर्फ numbers का stream होता है। Robot को यह समझने के लिए कि उन numbers का मतलब क्या है, signal processing और machine learning की जरूरत पड़ सकती है।
उदाहरण के लिए sensor array किसी object को पकड़ते समय pressure distribution record करती है। AI उस pattern से अनुमान लगा सकता है कि object hard है या soft, contact stable है या slipping हो रहा है, या अलग-अलग materials में क्या फर्क है।
अगस्त 2026 में प्रकाशित एक research paper में skin-inspired triboelectric tactile sensor और neural network को मिलाकर अलग materials की पहचान पर काम किया गया। Researchers ने pressure information को learning process में शामिल करके दस materials पर 99.17% recognition accuracy report की और robotic manipulator में 3D-printed organ-model materials की पहचान का demonstration किया। (sciencedirect.com)
इससे एक महत्वपूर्ण बात सामने आती है: Physical AI में sensing और intelligence अलग-अलग layers नहीं रहेंगे। Robot को पहले physical world से data लेना होगा, फिर AI उस data को interpret करके action तय कर सकता है।
Edge Computing यहां क्यों जरूरी है?
अगर robot की fingertip पर हजारों sensing points हों, तो हर millisecond में बहुत सारा data generate हो सकता है। इसे लगातार cloud server तक भेजना latency बढ़ा सकता है और communication bandwidth की जरूरत भी बढ़ा सकता है।
इसलिए tactile data को robot के पास ही process करना उपयोगी हो सकता है। इसे Edge Computing कहते हैं। Sensor के करीब processing होने से robot किसी slip या sudden force को locally detect करके जल्दी response दे सकता है।
Touchlab भी tactile data के लिए edge computing approach पर जोर देता है और low-latency local processing को robotic touch applications के लिए उपयोगी बताता है। (techradar.com)
यह खास तौर पर उन applications में महत्वपूर्ण हो सकता है जहां reaction time बहुत कम होना चाहिए। Robot को यह पता चलने के बाद कि object फिसल रहा है, अगर signal पहले दूर के server तक जाए और फिर command वापस आए, तो बहुत तेज physical interaction में delay समस्या बन सकता है।
Electronic Skin robot की grip कैसे बदल सकती है?
मान लीजिए robotic hand ने एक ceramic cup पकड़ा। शुरुआत में fingers हल्का pressure लगाती हैं। E-skin sensors contact points पर pressure distribution measure करते हैं।
अगर cup का weight बढ़ने या movement के कारण finger के नीचे slip signal पैदा हो, tactile controller उस बदलाव को detect कर सकता है। फिर robot grip force थोड़ा बढ़ा सकता है। अगर pressure जरूरत से ज्यादा हो जाए तो system force घटा सकता है।
यानी camera केवल यह बता रहा है कि “cup यहां है”, जबकि tactile system यह बताने में मदद करता है कि “cup हाथ में किस तरह behave कर रहा है।” यही combination future manipulation के लिए महत्वपूर्ण है।
Robots के लिए Electronic Skin कहां उपयोगी हो सकती है?
Humanoid Robots
Humanoid robots को इंसानों के साथ close physical environment में काम करना हो तो केवल vision पर्याप्त नहीं है। Arms, hands और body surfaces पर tactile sensing robot को accidental contact और object interaction समझने में मदद कर सकती है।
Healthcare और Caregiving Robots
किसी इंसान को पकड़ना या physical assistance देना industrial object उठाने से बहुत अलग है। यहां force control ज्यादा महत्वपूर्ण है क्योंकि बहुत ज्यादा pressure discomfort या injury पैदा कर सकता है। Research में multifunctional e-skin को caregiving robots के लिए proximity, tactile और physiological sensing के साथ explore किया जा रहा है। (pubs.rsc.org)
Industrial Robots
Factory में robot को fragile components, cables या अलग-अलग आकार की objects handle करनी पड़ सकती हैं। Tactile feedback grip को ज्यादा adaptive बना सकता है।
Prosthetics
Artificial limbs में tactile sensing का लक्ष्य केवल object पकड़ना नहीं है। Sensor information को user तक वापस पहुंचाकर artificial limb में touch feedback देने की दिशा में भी research चल रही है।
Soft Robotics
Soft robotic hands flexible materials के साथ काम करती हैं। उनमें embedded e-skin external contact को measure करके deformation और interaction को समझने में मदद कर सकती है।
Electronic Skin की सबसे बड़ी चुनौती क्या है?
मानव त्वचा बेहद flexible होने के बावजूद लगातार mechanical stress सहती है। Robot की e-skin को भी bending, stretching, impact और repeated contact के बीच reliable measurements देने पड़ सकते हैं।
दूसरी चुनौती sensor density है। इंसानी हाथ की tactile information बहुत distributed होती है। Robot पर बड़ी surface को हजारों या लाखों reliable sensing points से cover करना engineering और manufacturing दोनों के लिए कठिन हो सकता है।
तीसरी समस्या calibration और data interpretation है। अलग-अलग sensors का response manufacturing variation, temperature और mechanical conditions से बदल सकता है। AI model को ऐसे noisy और changing signals के साथ reliable तरीके से काम करना होगा।
चौथी चुनौती durability है। Research prototype laboratory में अच्छा प्रदर्शन कर सकता है, लेकिन commercial robot की skin को हजारों या लाखों gripping cycles, dust, moisture और accidental impacts झेलने पड़ सकते हैं।
2026 की research में scalable fabrication की दिशा में progress दिखाई दे रही है। एक npj Flexible Electronics study ने cleanroom-free, in-situ fabrication approach से multimodal e-skin बनाने की कोशिश की, जिसका robotic gripper demonstration भी किया गया। यह संकेत देता है कि research अब केवल sensor sensitivity से आगे बढ़कर manufacturing scalability पर भी ध्यान दे रही है। (nature.com)
क्या Electronic Skin robots को ज्यादा इंसानों जैसा बना देगी?
कुछ physical interactions में जरूर, लेकिन केवल e-skin लगाने से robot इंसान जैसा नहीं बन जाएगा। Touch sensing केवल पहला चरण है। Robot को sensor data को समझना, सही action चुनना और उसे सुरक्षित तरीके से execute करना भी आना चाहिए।
फिर भी tactile sensing robotics में एक महत्वपूर्ण missing layer को भर सकती है। आज की कई robotic systems vision पर बहुत निर्भर हैं। लेकिन physical world में हर महत्वपूर्ण जानकारी camera से नहीं मिलती। किसी object की surface texture, grip stability, subtle vibration या contact force जैसी जानकारी touch से ज्यादा आसानी से मिल सकती है।
Physical AI में Touch अगला बड़ा Sense क्यों हो सकता है?
AI ने computer को images, text और audio समझने में काफी सक्षम बनाया है। अब robotics में अगली चुनौती physical world को समझना है। इसके लिए robot को केवल यह नहीं जानना कि “सामने क्या है”, बल्कि यह भी समझना होगा कि “मैं जिस चीज को छू रहा हूं, वह मेरे action पर कैसे प्रतिक्रिया कर रही है।”
यही Physical AI का महत्वपूर्ण हिस्सा है। Vision robot को environment का visual map देता है, जबकि tactile sensing contact के दौरान real-time physical feedback दे सकता है। दोनों को जोड़ने पर robot object manipulation में ज्यादा adaptive हो सकता है।
Future systems में camera, force sensors, tactile e-skin, proximity sensors और AI models एक साथ काम कर सकते हैं। तब robot किसी वस्तु को पहले देखेगा, फिर touch करेगा, sensor feedback पढ़ेगा और उसी के आधार पर grip बदल सकता है।
क्या Quantum Tunneling वाली E-Skin ही भविष्य है?
जरूरी नहीं। Quantum tunneling एक promising sensing approach है, लेकिन electronic skin का पूरा क्षेत्र इससे कहीं बड़ा है। Capacitive, resistive, piezoelectric, triboelectric और optical sensors भी अलग-अलग applications में उपयोगी हो सकते हैं।
कुछ sensors static pressure के लिए अच्छे हो सकते हैं, जबकि कुछ dynamic slip और vibration को बेहतर detect कर सकते हैं। इसलिए future robot में एक ही sensor technology के बजाय multimodal tactile system अधिक व्यावहारिक हो सकता है।
असल competition यह होगा कि कौन-सी technology sensitivity, durability, manufacturing cost, response time और integration के बीच बेहतर संतुलन देती है।
आखिर में
Electronic Skin क्या है इसका सीधा जवाब है—ऐसा flexible sensing system जो robot को physical contact से जुड़ी जानकारी महसूस करने और उसे electrical data में बदलने की क्षमता देता है। लेकिन इसकी असली ताकत सिर्फ pressure detect करने में नहीं है। जब pressure, force, slip, vibration और दूसरे signals को AI के साथ जोड़ा जाता है, तब robot अपने आसपास की physical दुनिया को ज्यादा गहराई से समझ सकता है।
नई e-skin technologies में quantum tunneling जैसे approaches low-latency tactile sensing की दिशा दिखा रहे हैं, जबकि research laboratories multimodal sensors, slip detection और scalable fabrication पर काम कर रही हैं। (touchlab.io)
फिलहाल यह technology पूरी तरह इंसानी त्वचा की नकल नहीं कर पाई है और commercial robotics में व्यापक adoption के सामने durability, cost, manufacturing और data-processing जैसी चुनौतियां हैं। लेकिन दिशा साफ है: भविष्य का intelligent robot केवल देखने और सोचने वाला machine नहीं होगा। उसे छूकर महसूस करना, grip बदलना और physical interaction से सीखना भी जरूरी होगा। Electronic Skin इसी बदलाव की एक महत्वपूर्ण तकनीकी कड़ी बन सकती है।
FAQ
Electronic Skin क्या है?
Electronic Skin यानी e-skin flexible sensors का ऐसा system है जो pressure, force, deformation, slip, temperature या दूसरे physical signals को electronic data में बदल सकता है। इसे robots, prosthetics और wearable systems में इस्तेमाल करने के लिए विकसित किया जा रहा है।
Robot इंसान की तरह touch कैसे महसूस कर सकता है?
Robot की surface पर tactile sensors लगाए जाते हैं। Contact होने पर sensors की electrical properties बदलती हैं और processing system उन signals से pressure, force या movement जैसी जानकारी निकालता है।
Robots को tactile sensing की जरूरत क्यों है?
Camera object को देखने और पहचानने में मदद करता है, लेकिन contact force और slipping जैसी जानकारी सीधे नहीं देता। Tactile sensing robot को delicate objects पकड़ने और grip को real time में adjust करने में मदद कर सकता है।
Electronic Skin pressure और slip को कैसे detect करती है?
Pressure के कारण sensor में mechanical deformation या electrical property का बदलाव होता है। Slip detection के लिए कुछ sensors shear force, micro-vibrations या surface movement जैसे dynamic signals detect करते हैं।
Quantum tunneling sensor robot touch को कैसे detect करता है?
Quantum tunneling आधारित sensor में mechanical deformation electrical tunneling current को बदल सकती है। इस current variation को process करके contact, pressure या slip जैसी tactile information निकाली जा सकती है।