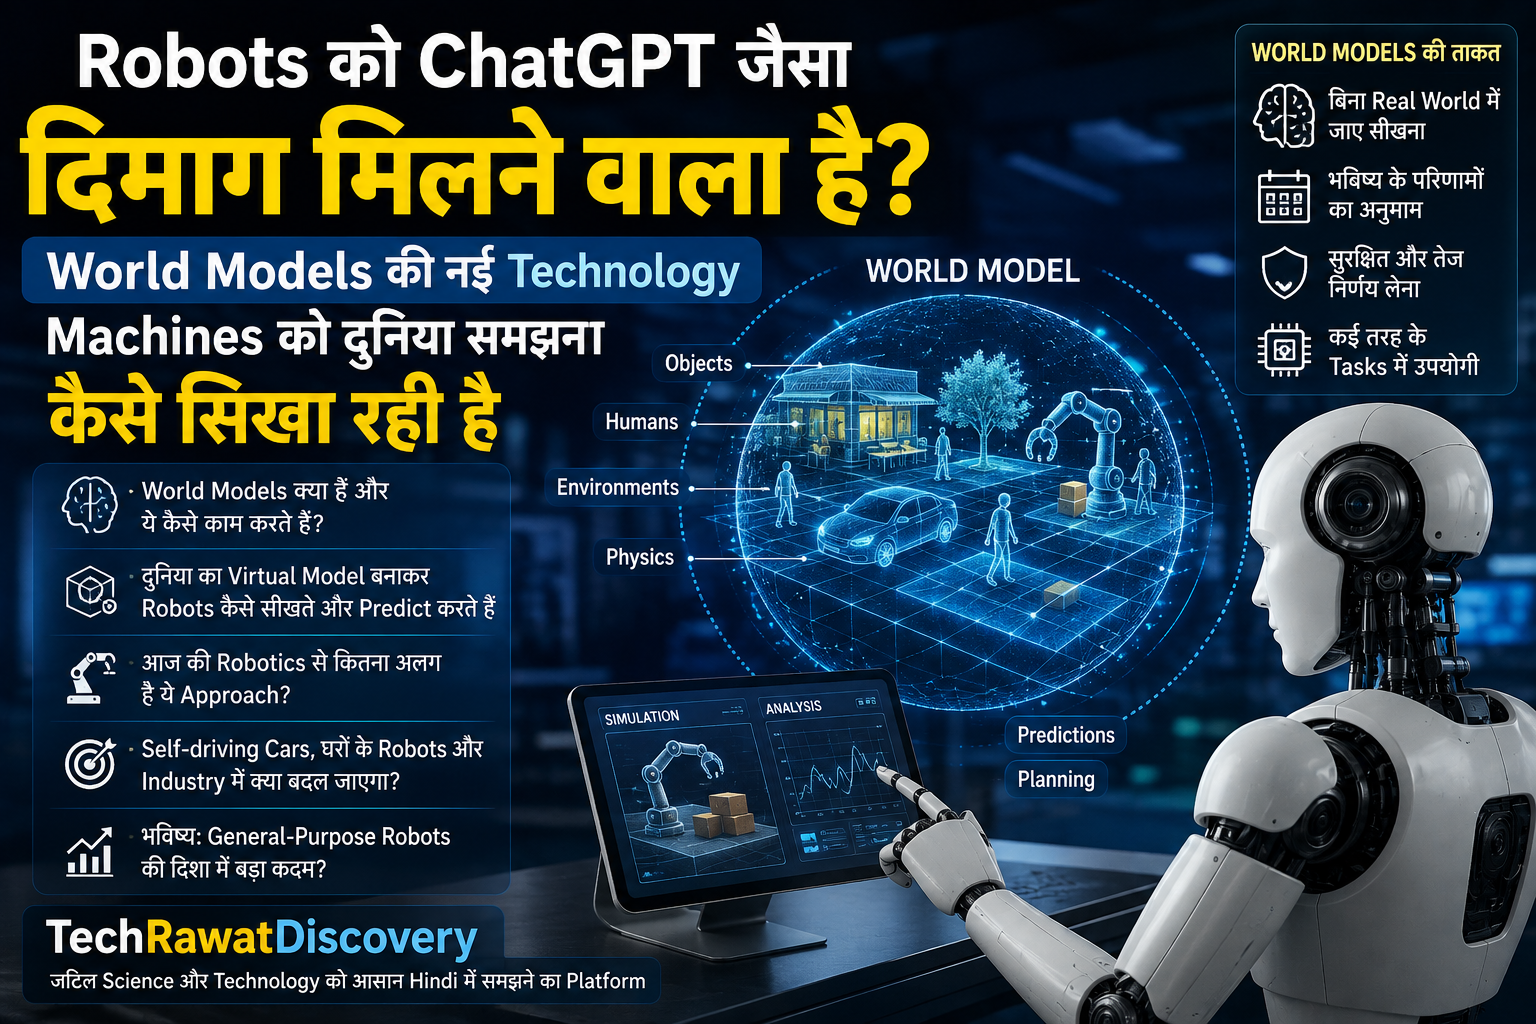
एक humanoid robot को कहा जाता है—“टेबल से वह कप उठाकर kitchen में रख दो।” इंसान के लिए यह एक साधारण instruction है। लेकिन robot के लिए इसमें कई अलग-अलग सवाल छिपे हैं। कप आखिर किस जगह है? रास्ते में कोई वस्तु तो नहीं? कप का handle किस दिशा में है? उसे पकड़ने पर वह फिसलेगा तो नहीं? और अगर kitchen का रास्ता पहले से बदला हुआ हो तो क्या करना चाहिए?
यहीं World Model जैसी technology महत्वपूर्ण हो जाती है। इसका उद्देश्य robot को केवल objects पहचानना सिखाना नहीं, बल्कि environment में चीजें कैसे बदलती हैं और किसी action के बाद क्या हो सकता है, उसका अनुमान लगाने की क्षमता देना है। 2026 में robot learning research में World Models को planning, simulation, policy learning और data generation के लिए एक महत्वपूर्ण architecture के रूप में देखा जा रहा है। (microsoft.com)
इसी कारण robotics industry में इसे कभी-कभी AI के उस अगले चरण से जोड़ा जा रहा है जहां robot unfamiliar environments में केवल predefined instructions follow करने के बजाय नए situations में adapt कर सके। अगस्त 2026 में World Robot Conference में Unitree के CEO Wang Xingxing ने robotics के संभावित “ChatGPT moment” की चर्चा इसी तरह की embodied intelligence breakthrough के संदर्भ में की, हालांकि उन्होंने यह भी कहा कि ऐसी क्षमता अभी भविष्य की development है और इसमें कई साल लग सकते हैं। (reuters.com)
Robot World Model क्या है?
Robot World Model ऐसा learned internal model है जो robot को यह अनुमान लगाने में मदद करता है कि उसके आसपास की दुनिया और उसके अपने state में किसी action के बाद क्या बदलाव आ सकता है।
सरल उदाहरण लें। Robot के सामने एक box रखा है। अगर robot उसे धक्का देता है, तो box किस दिशा में जाएगा? अगर रास्ते में दूसरा box है तो collision होगा या नहीं? अगर robot का हाथ किसी object तक पहुंचाने की कोशिश करे तो क्या वह position सुरक्षित है?
World Model इन संभावित outcomes को model करने की कोशिश करता है। इसलिए इसे केवल database या map समझना सही नहीं है। यह environment की dynamics यानी “अगर ऐसा किया तो आगे क्या हो सकता है?” वाले संबंधों को सीखने की कोशिश करता है। एक 2026 comprehensive survey World Models को environments के evolution under actions की predictive representations के रूप में describe करता है और इन्हें robot planning तथा learning से जोड़ता है। (microsoft.com)
ChatGPT और Robot World Model में क्या अंतर है?
ChatGPT जैसे language models मुख्य रूप से language patterns से काम करते हैं। वे text या दूसरे multimodal inputs के आधार पर जवाब generate कर सकते हैं। लेकिन एक physical robot के सामने समस्या अलग है। उसे तीन-dimensional space, objects, movement, contact, timing और अपने actions के परिणामों से निपटना पड़ता है।
उदाहरण के लिए अगर कोई कहे, “गेंद को मेज पर रखो”, language model instruction का अर्थ समझ सकता है। लेकिन robot को यह भी तय करना होगा कि गेंद कहां है, हाथ किस trajectory से जाएगा, कितना force लगाना है और मेज पर गेंद रखने के बाद हाथ को किस दिशा में हटाना है।
इसलिए future robot architecture में language model instruction समझने की भूमिका निभा सकता है, जबकि World Model physical consequences को predict करने में मदद कर सकता है। यह दोनों को एक-दूसरे का replacement नहीं बनाता। बल्कि वे अलग-अलग layers पर काम कर सकते हैं।
World Model robot को दुनिया कैसे समझाता है?
एक robot लगातार sensors से information लेता है। Cameras images और video दे सकते हैं, depth sensors दूरी बता सकते हैं और tactile या force sensors physical contact की जानकारी दे सकते हैं। इन observations से system environment की एक internal representation बना सकता है।
फिर World Model इस representation से संभावित future states predict करने की कोशिश करता है। मान लीजिए robot के सामने तीन रास्ते हैं। वह हर रास्ते को physically try करने के बजाय learned model के भीतर संभावित outcomes का अनुमान लगा सकता है।
यही idea model-based planning का आधार है। World Model action लेने से पहले “imagination” में कुछ possibilities evaluate करने में मदद कर सकता है। Physical AI पर हालिया explanations भी World Models को state, prediction और planning के बीच एक layer के रूप में describe करते हैं। (physicalailab.io)
Robot action लेने से पहले क्या “सोच” सकता है?
मानवीय अर्थ में सोचने के बजाय इसे prediction कहना ज्यादा सही होगा। Robot के पास वर्तमान scene का data है। World Model अलग-अलग संभावित actions के परिणामों का अनुमान लगा सकता है। Planner इन outcomes की तुलना करके बेहतर action चुन सकता है।
मान लीजिए robot को एक box को दूसरी तरफ पहुंचाना है। वह सीधे box को धक्का दे सकता है, लेकिन रास्ते में obstacle हो सकता है। World Model संभावित movement को simulate करके बता सकता है कि कौन-सा रास्ता collision से बच सकता है। फिर planner उस option को चुन सकता है।
इस approach का बड़ा फायदा यह है कि robot को हर possibility को real world में करके देखने की जरूरत कम हो सकती है। हालांकि prediction हमेशा सही नहीं होती, इसलिए real-world feedback से model को लगातार validate करना जरूरी रहता है। (weforum.org)
Simulation और World Model में क्या अंतर है?
दोनों को एक जैसा समझना आसान है, लेकिन दोनों की भूमिका अलग हो सकती है। Traditional simulator में engineers पहले से physics और environment का computational model बनाते हैं। Robot उस predefined virtual world में train या test कर सकता है।
World Model इसके विपरीत data से environment की dynamics सीख सकता है। वह यह सीखने की कोशिश करता है कि observations और actions के आधार पर future state कैसे बदलती है।
एक robot-learning survey के अनुसार World Models learned simulators की तरह policy learning, planning, evaluation और data generation में इस्तेमाल हो सकते हैं। (microsoft.com)
दोनों approaches साथ भी काम कर सकती हैं। Simulation बड़े पैमाने पर training data दे सकता है, जबकि learned World Model real-world experience से physical dynamics को बेहतर represent करने की कोशिश कर सकता है।
World Model robot को unfamiliar environment में कैसे मदद कर सकता है?
मान लीजिए robot को किसी ऐसे warehouse में भेजा गया जहां shelves की arrangement बदल गई है। पुराने map पर निर्भर system के लिए यह समस्या हो सकती है। लेकिन अगर robot अपने sensors से current environment समझता है और World Model संभावित actions के परिणाम predict करता है, तो वह नए layout के अनुसार planning कर सकता है।
यह capability खास तौर पर तब महत्वपूर्ण होती है जब environment पूरी तरह predictable नहीं हो। सड़क पर कोई vehicle अचानक lane बदल सकता है। घर में कोई व्यक्ति रास्ते में chair रख सकता है। Factory floor पर कोई object अपनी जगह से हट सकता है।
World Model का उद्देश्य इन situations में robot को पहले से लिखे हुए हर possible rule की जरूरत कम करना है। उसे environment के behavior से general patterns सीखने और नए observations के आधार पर prediction करने की क्षमता दी जाती है।
Physical AI और World Model का क्या संबंध है?
Physical AI का लक्ष्य AI systems को physical world में perceive, reason और act करने योग्य बनाना है। Robot को केवल image classify नहीं करनी; उसे उस image में दिखाई दे रही दुनिया के साथ interaction भी करना है।
World Model इस architecture में prediction layer की भूमिका निभा सकता है। एक simplified loop इस तरह समझा जा सकता है:
- Robot sensors से environment observe करता है।
- AI current state का representation बनाता है।
- World Model अलग-अलग actions के संभावित परिणाम predict करता है।
- Planner किसी action या sequence को चुनता है।
- Robot action करता है।
- नया sensor data prediction से compare किया जाता है।
- Model और robot policy को जरूरत के अनुसार update किया जा सकता है।
यह closed-loop approach Physical AI को केवल static perception से आगे ले जाती है। World Models पर 2026 survey भी उन्हें robot policies, planning और simulation के साथ जोड़ता है। (microsoft.com)
क्या World Model robot को हर काम खुद सिखा देगा?
नहीं। यह एक common misconception है। World Model robot की पूरी intelligence नहीं है। Robot को perception, language understanding, planning, low-level control, memory और safety mechanisms की भी जरूरत पड़ सकती है।
World Model का मुख्य योगदान यह है कि system को actions के संभावित consequences के बारे में prediction मिल सके। इसके आधार पर planner या policy बेहतर decision ले सकती है।
इसे car के navigation system से समझ सकते हैं। Map रास्ते दिखाता है, लेकिन car का engine खुद नहीं बन जाता। इसी तरह World Model robot के लिए physical world की predictive representation दे सकता है, लेकिन robot की पूरी intelligence का अकेला source नहीं है।
Robot Learning में World Models पहले से कैसे इस्तेमाल हुए हैं?
यह concept केवल 2026 की चर्चा नहीं है। Physical robots में World Model आधारित learning पर कई वर्षों से research हो रही है। उदाहरण के लिए DayDreamer research में learned World Model के आधार पर physical robots ने locomotion, manipulation और navigation tasks सीखे। Researchers ने model के भीतर potential outcomes का अनुमान लगाकर real-world trial and error को कम करने की दिशा दिखाई। (proceedings.mlr.press)
इस work में quadruped robot ने walking-related behavior सीखा, robotic arms ने pick-and-place tasks किए और wheeled robot ने camera observations के आधार पर navigation सीखी। यह किसी general-purpose humanoid intelligence का प्रमाण नहीं था, लेकिन इसने यह दिखाया कि learned predictive models physical robot learning में उपयोगी हो सकते हैं। (proceedings.mlr.press)
World Model में Video इतना महत्वपूर्ण क्यों है?
Physical world समय के साथ बदलती है। एक static image robot को यह बता सकती है कि object अभी कहां है, लेकिन video यह भी दिखा सकता है कि object किस दिशा में जा रहा है और interaction के बाद क्या हुआ।
इसीलिए modern World Models में video और multimodal data महत्वपूर्ण हो रहे हैं। अगर model को बहुत सारे scenes और उनके changes दिखाए जाएं, तो वह environment की dynamics के patterns सीखने की कोशिश कर सकता है। 2026 की survey literature में large-scale video generation और controllable robotic video World Models को तेजी से विकसित हो रहे areas के रूप में शामिल किया गया है। (microsoft.com)
लेकिन video देखकर physical laws पूरी तरह सीख जाना आसान नहीं है। Model को केवल यह नहीं जानना कि “ball आगे गई”, बल्कि यह समझना होगा कि वह क्यों गई और अगली बार समान conditions में क्या हो सकता है।
क्या World Model Physics भी समझ सकता है?
कुछ हद तक physical behavior को model करने की कोशिश की जा सकती है, लेकिन “physics समझना” बहुत बड़ा दावा है। Current World Models अलग-अलग levels पर environment dynamics represent करते हैं। कुछ image या video prediction पर focus करते हैं, जबकि कुछ structured states, contact, rewards या actions के outcomes को model करने की कोशिश करते हैं। (physicalailab.io)
अगर robot किसी box को धक्का देता है, तो World Model को box की movement का अनुमान लगाना पड़ सकता है। लेकिन friction, mass, surface material और unseen obstacles जैसी variables prediction को कठिन बना सकती हैं।
इसीलिए World Model को perfect physics engine मानना गलत होगा। यह learned approximation है और इसकी accuracy training data तथा model architecture पर निर्भर करती है।
Robot World Model की सबसे बड़ी ताकत क्या है?
इसकी सबसे बड़ी ताकत counterfactual reasoning हो सकती है—यानी action लेने से पहले “अगर ऐसा किया तो क्या होगा?” पूछना।
एक robot के पास कई possible actions हो सकते हैं। अगर वह हर action को real world में test करे तो समय भी लगेगा और नुकसान का risk भी हो सकता है। Learned model के भीतर संभावित outcomes generate या predict करके system पहले कुछ options को reject कर सकता है।
World Models for Physical AI पर हालिया technical guidance इसी counterfactual capability को उनके practical value का प्रमुख हिस्सा मानती है। (physicalailab.io)
इस technology की सीमाएं क्या हैं?
Real World हमेशा predictable नहीं होता
Training data में जो situations नहीं आईं, उनमें model गलत prediction कर सकता है। Physical world में छोटी-सी variation भी outcome बदल सकती है।
Simulation और reality का gap
अगर model simulation या synthetic video से train हुआ है, तो real-world physics और sensor noise अलग हो सकते हैं। इस gap को Sim-to-Real problem के रूप में जाना जाता है। Robotics research में simulation inaccuracies को real-world deployment की बड़ी चुनौती माना गया है। (proceedings.mlr.press)
Long-term prediction कठिन है
एक action का immediate result predict करना और कई steps आगे की पूरी sequence predict करना अलग समस्याएं हैं। Prediction horizon बढ़ने पर छोटी errors accumulate हो सकती हैं।
Safety
अगर World Model गलत prediction करे और planner उसी पर भरोसा करे, तो physical robot गलत action ले सकता है। इसलिए World Model को safety layer का replacement नहीं माना जा सकता।
Computing cost
High-resolution video और multimodal sensor data पर बड़े predictive models चलाने के लिए काफी computing resources की जरूरत हो सकती है। Real-time robotics में latency भी महत्वपूर्ण है।
Humanoid Robots के लिए World Model क्यों खास है?
Humanoid robot का environment मनुष्यों के लिए बने हुए objects और spaces से भरा होता है—doors, stairs, tables, tools, shelves और moving people। इसलिए उसे एक fixed industrial machine की तुलना में ज्यादा variability संभालनी पड़ती है।
अगर humanoid को केवल predefined motions सिखाए जाएं तो हर नए environment के लिए programming और retraining की जरूरत बढ़ सकती है। World Model आधारित learning का लक्ष्य robot को environment के बदलने पर prediction और planning के जरिए adapt करने में मदद करना है।
इसी broader goal को robotics industry में embodied intelligence कहा जा रहा है। अगस्त 2026 में Unitree CEO ने unfamiliar environments में simple voice या text instructions से tasks पूरा करने वाली robots की संभावित breakthrough को robotics के “ChatGPT moment” से जोड़ा, लेकिन उन्होंने इसे अभी achieved capability नहीं बताया। (reuters.com)
क्या इससे Robot को ChatGPT जैसा “General Intelligence” मिल जाएगी?
अभी ऐसा कहना जल्दबाजी होगी। ChatGPT जैसी language intelligence और physical intelligence की समस्याएं अलग हैं। एक language model किसी instruction का linguistic meaning समझ सकता है, लेकिन physical world में उसे execute करने के लिए perception, motor control और environment dynamics की जरूरत होती है।
World Model इस gap को कम करने वाली एक technology हो सकती है, लेकिन अकेले World Model को AGI या human-level robot intelligence कहना वैज्ञानिक रूप से सही नहीं होगा।
अभी industry में भी इस breakthrough की timeline को लेकर अलग-अलग अनुमान हैं। Unitree के CEO ने अगस्त 2026 में संभावित major robotics breakthrough के लिए roughly दो से दस साल का horizon बताया, जो इस बात को दिखाता है कि technology अभी developing stage में है। (reuters.com)
भारत में इसका महत्व क्या हो सकता है?
भारत में robotics का अगला चरण केवल factory automation तक सीमित नहीं रहेगा। Warehouses, logistics, agriculture, healthcare और hazardous environments में ऐसे robots की जरूरत हो सकती है जो बदलते physical conditions के साथ adapt कर सकें।
World Model जैसी technology का महत्व इसी adaptability में हो सकता है। अगर robot हर नए task के लिए पूरी तरह hand-coded instructions पर निर्भर न रहे और learned models से संभावित actions evaluate कर सके, तो deployment के कुछ हिस्से अधिक flexible हो सकते हैं।
लेकिन भारत में इस technology के बड़े पैमाने पर adoption का दावा अभी करना उचित नहीं है। Research, hardware reliability, data collection, computing infrastructure और safety validation जैसे कई चरण अभी बाकी हैं।
अगला कदम क्या होगा?
World Models का अगला बड़ा challenge केवल बेहतर video generate करना नहीं है। असली सवाल है—क्या model की predictions robot के वास्तविक actions को reliably बेहतर बना सकती हैं?
इसके लिए researchers को तीन चीजों को साथ लाना होगा: बेहतर perception, accurate predictive models और reliable control. Robot को observation से सही state समझना होगा, World Model को संभावित future outcomes का अच्छा अनुमान लगाना होगा और controller को सुरक्षित तरीके से selected action execute करना होगा।
Future systems में language model instruction समझ सकता है, vision environment देख सकता है, tactile sensors contact समझ सकते हैं और World Model संभावित परिणामों का अनुमान लगा सकता है। यह architecture एक single “robot brain” से ज्यादा एक connected intelligence stack जैसा होगा।
कुल मिलाकर
Robot World Model क्या है? इसे robot के लिए एक learned predictive model समझना सबसे आसान है। यह environment की current स्थिति और possible actions के आधार पर future outcomes का अनुमान लगाने की कोशिश करता है। इससे robot action लेने से पहले अलग-अलग possibilities evaluate कर सकता है और planning को अधिक adaptive बना सकता है।
यह technology नई नहीं है, लेकिन 2026 में foundation models, video learning और embodied AI के साथ इसका scope तेजी से बढ़ रहा है। Research surveys World Models को robot learning, planning, simulation और policy learning से जोड़ रही हैं, जबकि industry में humanoid robots के लिए इन्हें general-purpose physical intelligence की दिशा में महत्वपूर्ण माना जा रहा है। (microsoft.com)
फिर भी एक World Model robot को अचानक ChatGPT जैसा general intelligence system नहीं बना देता। Real-world physics, unexpected situations, data quality, latency, safety और sim-to-real gap जैसी समस्याएं अभी बड़ी बाधाएं हैं।
लेकिन robotics का बड़ा बदलाव शायद इसी दिशा में है: robot को हर परिस्थिति के लिए अलग instruction देने के बजाय उसे दुनिया का एक ऐसा internal model देना, जिससे वह पूछ सके—“अगर मैं यह action करूं, तो आगे क्या हो सकता है?” अगर यह prediction पर्याप्त reliable बनती है, तो Physical AI robots को predefined machines से ज्यादा adaptable systems में बदल सकती है।
FAQ
Robot World Model क्या है?
Robot World Model ऐसा AI model है जो environment की स्थिति और actions के आधार पर संभावित future states का अनुमान लगाने की कोशिश करता है। इसका उपयोग robot planning, learning और simulation में किया जा सकता है।
क्या World Model ChatGPT जैसा AI है?
नहीं। ChatGPT जैसे models मुख्य रूप से language और multimodal information पर काम करते हैं, जबकि World Model physical environment की dynamics और actions के परिणामों को model करने के लिए बनाया जा सकता है। दोनों future robot architecture में साथ काम कर सकते हैं।
World Model robot को unfamiliar environment में कैसे मदद करता है?
Robot current environment को observe करके संभावित actions के outcomes का अनुमान लगा सकता है। इससे उसे नए layout, obstacles या बदलती परिस्थितियों में planning करने में मदद मिल सकती है।
Physical AI और World Model में क्या संबंध है?
Physical AI physical world में perception, reasoning और action पर केंद्रित है। World Model इसमें environment के संभावित future behavior की prediction और action planning के लिए एक महत्वपूर्ण component हो सकता है।
क्या World Model robot को खुद से हर काम सीखना सिखा सकता है?
अकेले नहीं। Robot को perception, learning, planning, control और safety mechanisms की जरूरत होती है। World Model मुख्य रूप से actions के संभावित परिणामों की prediction में मदद करता है।